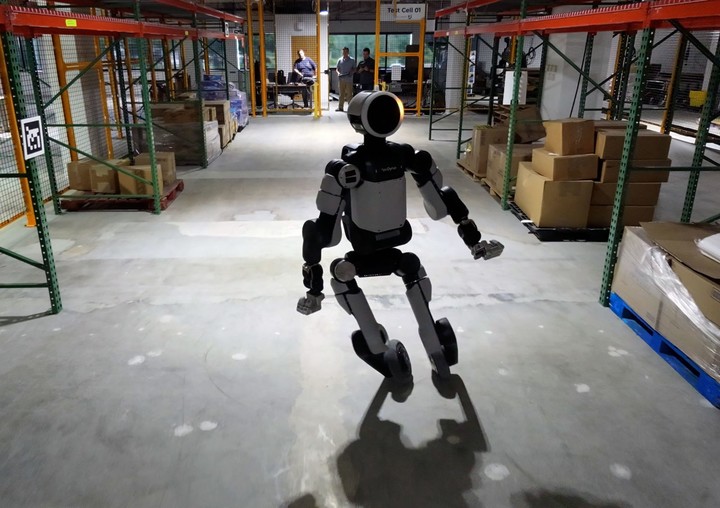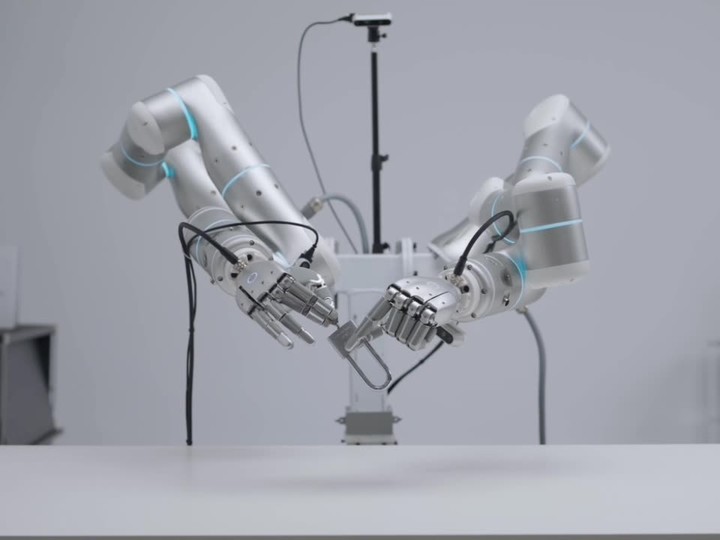
蚂蚁灵波开源了面向机器人灵巧操作的触觉基础模型 LingBot-Touch,同步发布模型权重、代码和技术报告。模型覆盖压阻、磁触觉和视触觉三类传感器,把不同硬件采集的接触信号转换成统一的触觉表征,供机器人的控制模型使用。
团队用 4983 小时的触觉记录做预训练,数据约有 13.3 亿帧。在两款灵巧手的 26 项真实任务上,团队分别比较了原始控制模型、加入原始触觉信号和接入 LingBot-Touch 特征的表现,每项任务测试 20 次。项目页展示了机器人用钥匙开锁、按压力挤牙膏和沿封口压合密封袋的实机演示。
 科技
3000万招聘NPC、最高年薪千万,景区疯抢“打工人”
2026-10-08
 科技
QQ宠物登陆鸿蒙系统:会卖萌还会串门交朋友
2026-09-28
 科技
OpenAI开始断网训练最强模型:“安全起见”
2026-10-27