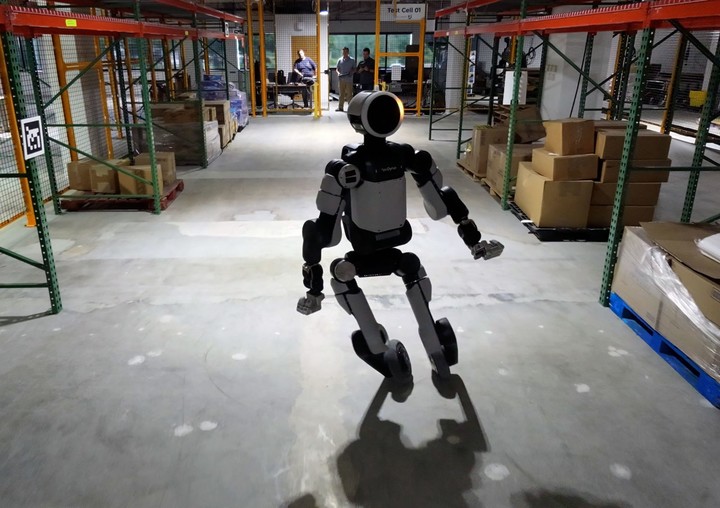
波士顿动力公布了人形机器人 Atlas 的轮式实验。工程师用定制转接件,把现成的滑板车轮装到 Atlas 原有的踝关节执行器上。装上轮子后,机器人要在起步、转弯和刹停时持续带着负载运转,团队借此测试电机与全身控制策略的配合。
视频里的 360 度跳转来自一段真人动作捕捉。控制策略在模拟中学习追踪这段动作,第一次上实机就完成了跳转。练习侧移时,策略还学会用车轮滚过原本需要脚底滑动的一段动作。波士顿动力称,实验所得已开始用于标准配置的 Atlas。
 科技
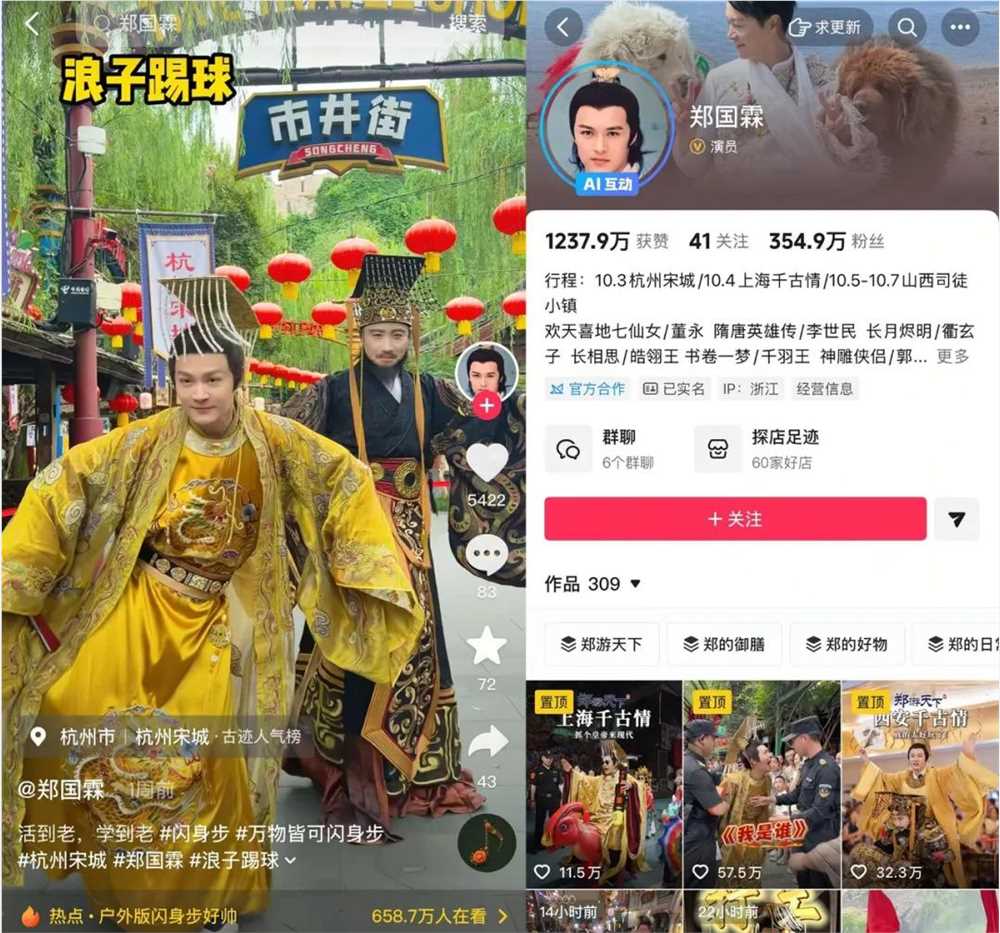
3000万招聘NPC、最高年薪千万,景区疯抢“打工人”
2026-10-08
 科技
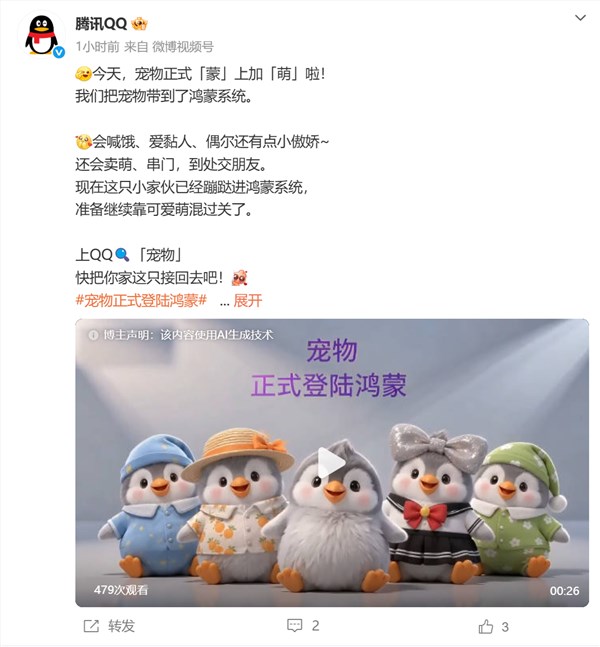
QQ宠物登陆鸿蒙系统:会卖萌还会串门交朋友
2026-09-28
 科技
OpenAI开始断网训练最强模型:“安全起见”
2026-10-27