10 月 30 日消息,近日,清华大学、无问芯穹与智元联合提出群体经验学习(Collective Experience Learning,CEL)新范式,并在 96 台真实机器人组成的集群中完成规模化验证。该方法通过共享机器人执行任务时积累的经验,减少对人类示范和人工纠错的依赖,探索具身智能持续学习的新路径。
据了解,传统机器人训练主要依靠人类操作示范或人工纠错,随着机器人部署规模扩大,人工数据采集和训练成本也随之增加。CEL 则尝试让机器人从其他机器人的成功经验中学习,通过群体经验积累和策略优化,提升任务执行能力。
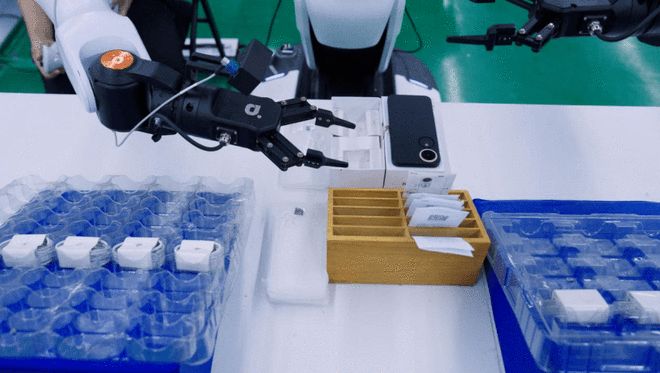
在实际测试中,研究团队设置了插花、叠衣服、手机充电、凳子组装和手机包装五项任务。两台未参与训练的机器人累计完成 600 次测试,其中 585 次成功,总体成功率达到 97.5%。研究团队表示,五项任务的成功率均超过 6 名人类操作员的平均水平。
其中,在需要连续完成多个操作步骤的手机包装任务中,采用 CEL 训练后,机器人成功率由 79.2% 提升至 98.3%,120 次测试中仅失败 2 次。
研究还发现,随着参与训练的机器人数量从 16 台增加至 96 台,在相同实际训练时间下,任务成功率从 86.7% 提升至 98.3%,显示出群体规模扩大对经验积累和模型训练的促进作用。
技术方面,研究团队基于开源强化学习框架 RLinf 构建了容错异步训练系统(FATS),支持机器人执行任务后上传经验,并在部分设备发生故障时继续训练。在 96 台机器人参与的测试中,系统累计采集 9834 轮执行经验,期间 22 台机器人发生 30 次故障,故障造成的机器人时间损失占总运行机时的 1.3%。
算法方面,团队提出失败引导的经验检索微调算法(FERT),通过结合成功与失败的操作记录,帮助机器人识别需要改进的动作,并从历史经验中检索相似场景下的有效操作策略。
研究团队表示,CEL 探索了从单台机器人学习向群体经验共享的转变,有望降低大规模机器人训练对人工示教的依赖,为具身智能在家庭服务、工业生产等真实场景中的持续学习和规模化部署提供技术参考。(定西)
 科技
3000万招聘NPC、最高年薪千万,景区疯抢“打工人”
2026-10-08
 科技
QQ宠物登陆鸿蒙系统:会卖萌还会串门交朋友
2026-09-28
 科技
OpenAI前大牛认错!误判AI近十年,90%神经元只干一件事
2026-10-21







 今天吃什么?
 关于我们